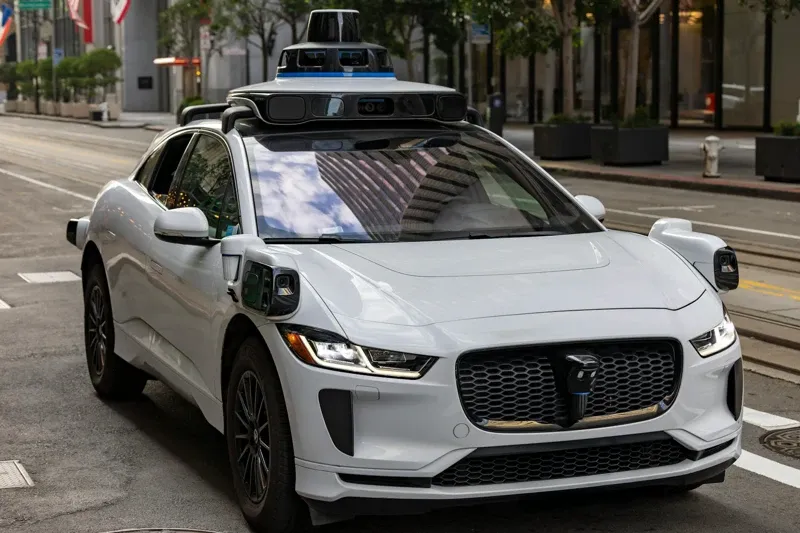
Tim peneliti Institut Teknologi Bandung (ITB) mengembangkan perangkat lunak kemudi yang memungkinkan mobil konvensional diubah menjadi kendaraan tanpa awak. Inovasi ini ditujukan untuk menjawab kendala tingginya biaya teknologi navigasi otonom impor yang selama ini dinilai membebani pengembangan kendaraan otonom di Indonesia.
Riset tersebut merupakan bagian dari program bertajuk Inovasi Kendaraan Otonom Adaptif, Andal, dan Ekonomis yang dipimpin Augie Widyotriatmo, PhD. Tim peneliti menekankan upaya menekan biaya produksi tanpa mengesampingkan kualitas dan aspek keselamatan sebagai prioritas utama.
Di bawah naungan Direktorat Riset dan Inovasi ITB, proyek ini memadukan kecerdasan buatan (AI) lokal dengan perangkat keras yang lebih ekonomis. Sistem dirancang agar tetap memiliki tingkat presisi tinggi sehingga dapat digunakan secara aman oleh masyarakat pada tahap penerapan di masa depan.
Salah satu fokus pengembangan terletak pada algoritma persepsi visual yang adaptif. Berbeda dari teknologi komersial yang umumnya mengandalkan sensor berbiaya tinggi, tim ITB memilih kombinasi kamera dan low-cost lidar agar solusi yang dihasilkan lebih terjangkau bagi pasar dalam negeri. Meski menggunakan komponen yang lebih murah, sistem ini ditujukan tetap mampu memantau lingkungan sekitar kendaraan secara akurat.
Dalam navigasi berbasis visual, perubahan cahaya ekstrem kerap menjadi tantangan, misalnya saat cuaca mendung atau ketika sinar matahari sangat terik. Tim ITB menyatakan algoritma yang mereka kembangkan mampu memproses perubahan kondisi lingkungan tersebut secara stabil.
Augie Widyotriatmo menilai sistem navigasi menjadi komponen paling krusial karena berperan menentukan posisi kendaraan secara presisi. Dengan posisi yang akurat, kendaraan otonom dapat bergerak menuju tujuan sesuai arahan yang diberikan.
Sejumlah kemampuan teknis yang disorot dari sistem kendali otonom ITB meliputi deteksi jalur yang tetap konsisten saat intensitas cahaya berubah mendadak, kontrol yang stabil untuk menjaga kenyamanan dan keamanan penumpang, serta integrasi perangkat lunak buatan lokal yang dapat disesuaikan dengan berbagai jenis sasis kendaraan dari mitra industri.
Dalam skema kerja sama, tim ITB berfokus pada pengembangan perangkat lunak sebagai “otak” digital pengendali kendaraan. Sementara itu, mitra industri menyediakan struktur fisik atau sasis serta sistem elektronik penggerak kendaraan.
Memasuki 2026, pengembangan inovasi ini disebut mulai diarahkan menuju tahap komersialisasi, tidak lagi berhenti pada riset laboratorium. Teknologi yang dikembangkan juga dirancang fleksibel agar dapat diterapkan pada berbagai moda transportasi.
Augie berharap inovasi tersebut dapat dimanfaatkan untuk beragam kebutuhan, termasuk pengiriman barang dan sektor pariwisata. Sasaran utamanya adalah mendukung konektivitas antarlokasi melalui sistem transportasi yang lebih efisien dan modern, sekaligus menunjukkan kapasitas talenta lokal untuk bersaing dalam pengembangan teknologi kendaraan otonom.